DC regulátor otáček motoru.
Nejjednodušší obvod řízení stejnosměrného motoru se skládá z tranzistoru s efektem pole, jehož hradlo je napájeno signálem PWM. Tranzistor v tomto obvodu funguje jako elektronický spínač, který spíná jednu ze svorek motoru na kostru. Tranzistor se otevře v okamžiku trvání pulsu.
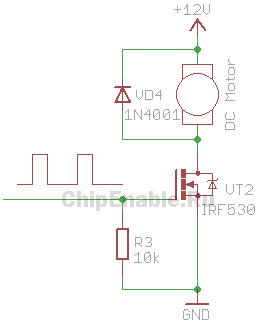
Jak se bude motor chovat, když je takto zapnutý? Pokud je frekvence signálu PWM nízká (několik Hz), motor se bude otáčet trhaně. To bude zvláště patrné při malém pracovním cyklu signálu PWM.
Při frekvenci stovek Hz se motor bude otáčet nepřetržitě a rychlost jeho otáčení se bude měnit úměrně pracovnímu cyklu. Zhruba řečeno, motor bude „vnímat“ průměrnou hodnotu energie, kterou mu dodává.
Existuje mnoho obvodů pro generování PWM signálu. Jedním z nejjednodušších je obvod založený na časovači 555. Vyžaduje minimum součástek, nevyžaduje žádné nastavování a lze jej sestavit za jednu hodinu.
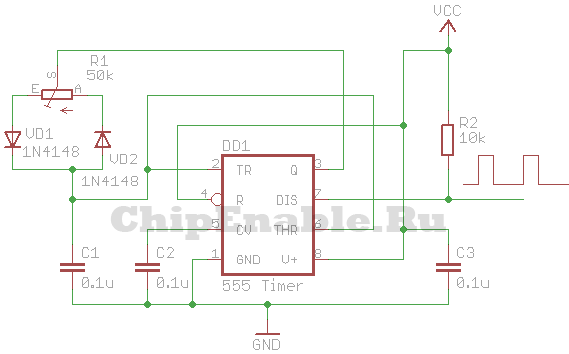
Napájecí napětí obvodu VCC může být v rozsahu 5 – 16 Voltů. Jako diody VD1 – VD3 lze použít téměř jakékoli diody.
Pokud vás zajímá, jak tento obvod funguje, musíte se podívat na blokové schéma časovače 555. Časovač se skládá z děliče napětí, dvou komparátorů, klopného obvodu, spínače s otevřeným kolektorem a výstupní vyrovnávací paměti.
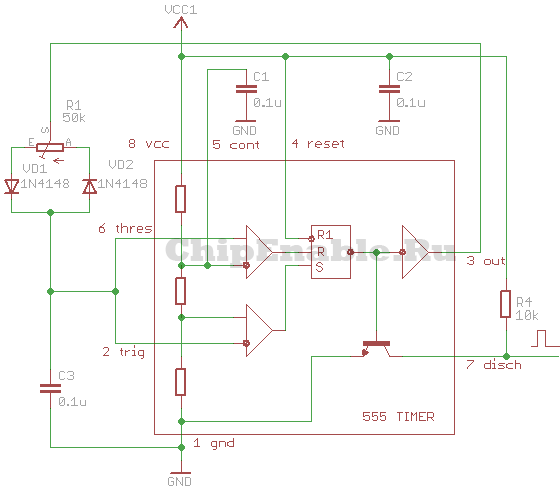
Napájecí kolík (VCC) a resetovací kolíky jsou připojeny ke zdroji plus, řekněme +5 V, a zemnící kolík (GND) k minusu. Otevřený kolektor tranzistoru (vývod DISC) je přes rezistor připojen ke kladnému napájecímu zdroji a je z něj odstraněn PWM signál. Není použit pin CONT, je k němu připojen kondenzátor. Piny komparátoru THRES a TRIG jsou zkombinovány a připojeny k RC obvodu sestávajícímu z proměnného odporu, dvou diod a kondenzátoru. Střední pin proměnného rezistoru je připojen k pinu OUT. Krajní vývody rezistoru jsou připojeny přes diody ke kondenzátoru, který je druhou vývodkou spojen se zemí. Díky tomuto zařazení diod se kondenzátor nabíjí přes jednu část proměnného rezistoru a vybíjí přes druhou.
V okamžiku zapnutí napájení je pin OUT na nízké logické úrovni, poté budou na nízké úrovni i piny THRES a TRIG díky diodě VD2. Horní komparátor přepne výstup na nulu a dolní na jedničku. Výstup spouště se nastaví na nulu (protože má na výstupu měnič), sepne se tranzistorový spínač a pin OUT se nastaví na vysokou úroveň (protože má na vstupu měnič). Dále se kondenzátor C3 začne nabíjet přes diodu VD1. Když se nabije na určitou úroveň, spodní komparátor se přepne na nulu a poté horní komparátor přepne výstup na jedničku. Spouštěcí výstup bude nastaven na jednotkovou úroveň, tranzistorový spínač se otevře a pin OUT bude nastaven na nízkou úroveň. Kondenzátor C3 se začne vybíjet přes diodu VD2, dokud není zcela vybit a komparátory přepnou spoušť do jiného stavu. Cyklus se pak bude opakovat.
Přibližnou frekvenci signálu PWM generovaného tímto obvodem lze vypočítat pomocí následujícího vzorce:
kde R1 je v ohmech, C1 je ve faradech.
S hodnotami uvedenými ve výše uvedeném diagramu bude frekvence signálu PWM rovna:
F = 1.44/(50000*0.0000001) = 288 Hz.
Zkombinujme dva výše uvedené obvody a získáme jednoduchý obvod regulátoru rychlosti stejnosměrného motoru, který lze použít k ovládání otáček motoru hračky, robota, mikrovrtačky atd.
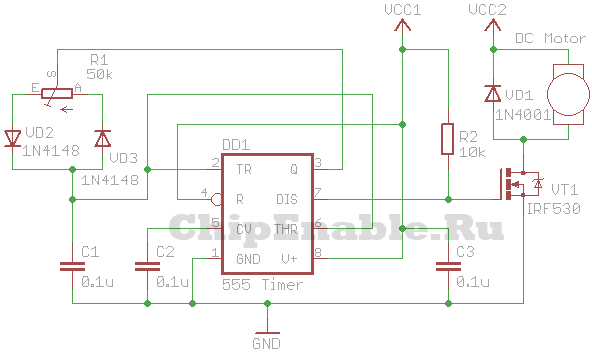
VT1 je tranzistor typu n s efektem pole, který je schopen odolat maximálnímu proudu motoru při daném napětí a zatížení hřídele. VCC1 je od 5 do 16 V, VCC2 je větší nebo roven VCC1.
Místo tranzistoru s efektem pole můžete použít bipolární tranzistor npn, Darlingtonův tranzistor nebo optorelé příslušného výkonu.
Účel PWM regulátoru
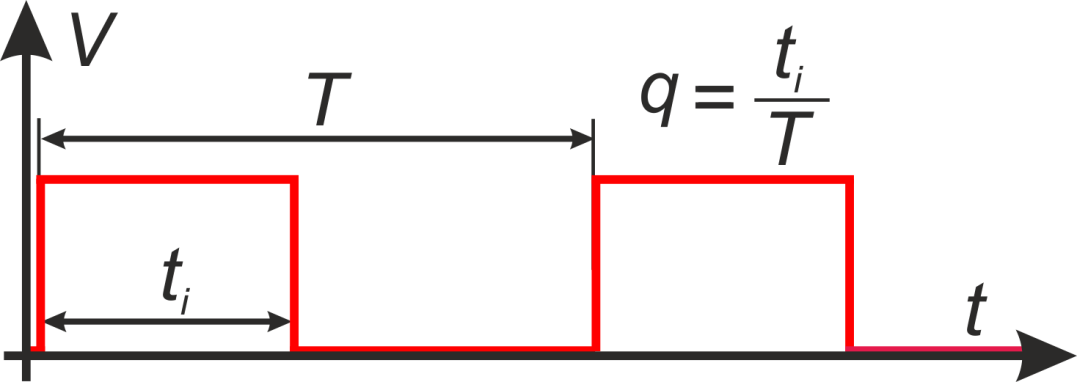
PWM regulátor (PWM controller) (z pulzně šířkové modulace) je řídicí prvek pulzního měniče. Generuje řídicí signály pro výkonové klávesy měniče a moduluje dobu trvání zapnutého a vypnutého stavu v závislosti na výstupním napětí (proudu). Hlavním parametrem, který PWM regulátor mění, je pracovní cyklus q, nazývaný také pracovní cyklus, rovný poměru doby trvání pulzu zapnutého stavu výkonových kláves ti k celé periodě opakování pulzů T (obrázek PWMC.1):

PWM regulátory se dělí podle typu měniče na:
— jednotaktní (pracovní cyklus teoreticky 0–100 %, v praxi 0–96 %);
— dvoutakt (zatěžovatel teoreticky 0–50 %, v praxi 0–47 %).
Vnitřní struktura PWM regulátoru
PWM regulátor obsahuje následující povinné prvky:
— generátor hodin s pilovitým výstupním napětím;
— zdroj referenčního napětí;
— širokopásmový chybový zesilovač;
— zesilovače výstupního proudu.
Volitelné prvky, které lze zahrnout do PWM regulátoru, jsou:
— ochrana proti nízkému napětí;
— vnitřní obvody pro omezení špičkového proudu zátěže nebo klíčového prvku.
— externí blokovací výstup;
— výstup externí synchronizace;
– vypnutí v případě přehřátí.
Princip činnosti PWM regulátoru
Princip činnosti PWM regulátorů je velmi jednoduchý: pokud má řídicí signál úměrný výstupnímu napětí (proudu) malou hodnotu, regulátor produkuje maximální pracovní cyklus a podle toho i maximální výkon. S rostoucím řídicím signálem se pracovní cyklus snižuje a výstupní napětí se stabilizuje na určité úrovni. Pokud se zátěž zvyšuje, regulátor to zpracuje zvýšením pracovního cyklu a naopak, při poklesu zátěže se pracovní cyklus snižuje a stabilizovaný parametr zůstává nezměněn. Rozsah napětí řídicího signálu, ve kterém se pracovní cyklus mění z minimální hodnoty na maximální, je dynamický rozsah PWM regulátoru. Čím menší je dynamický rozsah, tím vyšší je koeficient stabilizace, pravděpodobnost parazitních aperiodických oscilací je však vysoká.
Hlavní parametry PWM regulátoru
Hlavní parametry PWM regulátoru jsou:
— typ regulátoru (jednodobý, dvoudobý) a primární účel (zpětný, dopředný, můstkový, zvyšující, snižující). Kromě univerzálních regulátorů existují specializované regulátory pro specifická technická řešení.
— metoda řízení – zpětnovazební signál napětím. Proudem. Obojí a obejdete se bez chleba…
— rozsah změny pracovního cyklu. Zobrazuje minimální a maximální hodnoty pracovního cyklu regulátoru.
— maximální provozní frekvence regulátoru – zobrazuje maximální frekvenci řídicích impulsů generovaných regulátorem.
— „mrtvá doba“ (deadtime) – zpoždění mezi řídicími signály různých kanálů v push-pull regulátorech. Zpravidla je k dispozici možnost změny hodnoty mrtvé doby
— rozsah napájecích napětí regulátoru. Dolní mez ukazuje napětí, pod kterým regulátor negeneruje výstupní řídicí impulsy (ačkoli generátor hodin může fungovat).
— spotřeba proudu. Zpravidla se jedná o spotřebu energie při nulovém zatížení výstupních stupňů. Při přímém řízení hradel výkonových tranzistorů dochází k dodatečné spotřebě proudu. Ta závisí na frekvenci a kapacitě hradla. Metoda výpočtu je uvedena v části „Řízení tranzistorů MOSFET a IGBT. Obvodová řešení. Výpočet“.
— napětí interního zdroje referenčního napětí – výstupní napětí interního zdroje referenčního napětí použitého k napájení vnitřních obvodů regulátoru.
— výstupní proud řídicích kanálů regulátoru. Ve většině případů mají PWM regulátory výkonný výstupní stupeň, který funguje jako budič pro přímé řízení hradel výkonových MOSFET tranzistorů.
Volitelné funkce PWM regulátorů jsou:
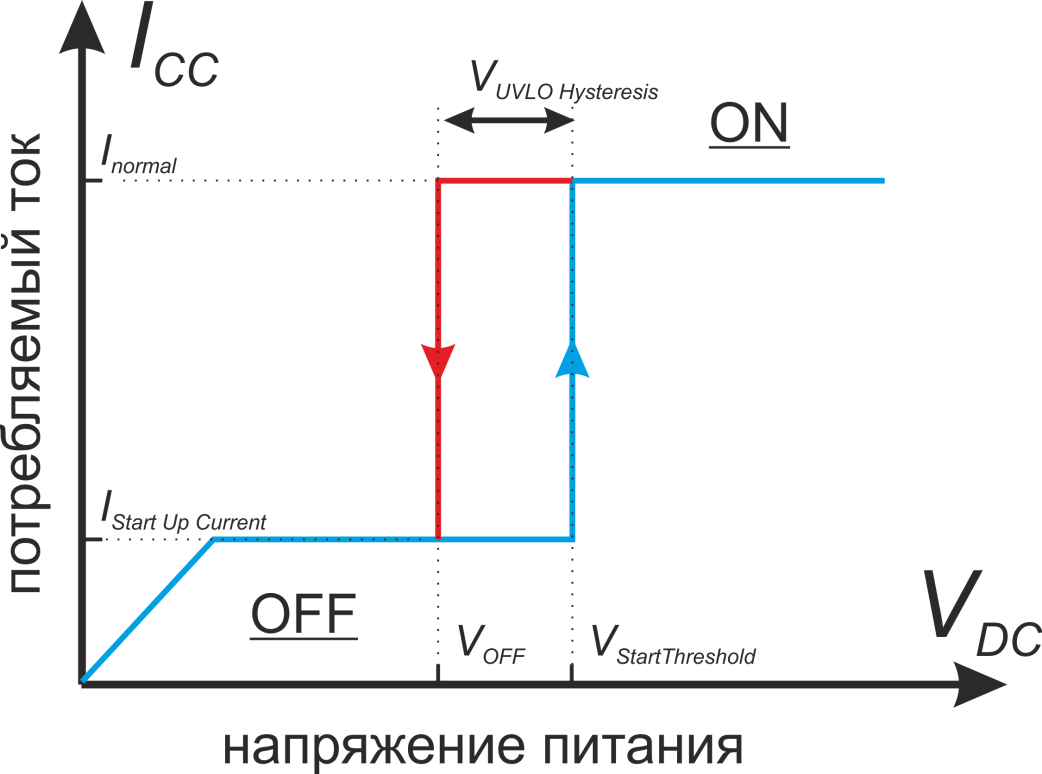
— Blokování při podpětí. Regulátor přestane generovat řídicí impulsy, pokud napájecí napětí klesne pod určitou hodnotu. To je zvláště důležité, pokud regulátor kombinuje funkce budiče, protože s malou amplitudou řídicích signálů přicházejících na tranzistorová hradla se zvyšují dynamické ztráty a je možný přechod do lineárního režimu s extrémní ztrátou energie na klíčových prvcích, což vede k jejich selhání. Navíc zpravidla existuje určitá hystereze v napájecím napětí (obrázek PWMC.2).
— „měkký“ start – funkce, která umožňuje postupné prodlužování doby trvání řídicích impulzů při zapínání (obrázek PWMC.3). Hlavním účelem je snížení proudového zatížení výkonových klíčů, ke kterému dochází při nabíjení výstupních filtračních kapacit. Mimořádně užitečná funkce pro vysoce výkonné napájecí zdroje (více než 500 W). Zvyšuje životnost pulzního napájecího zdroje. Pokud má regulátor tuto funkci, lze nastavit dobu pro plynulé prodlužování pracovního cyklu.

— přítomnost vstupu pro blokování. Vstup pro blokování umožňuje zapínat a vypínat regulátor pomocí externího signálu. To je výhodné. Pokud není k dispozici specializovaný vstup pro blokování, vždy existuje obvodové řešení s využitím jiných vstupů k uzamčení regulátoru.
— možnost externí synchronizace taktovací frekvence, což umožňuje vytvářet systémy z několika synchronně pracujících PWM.
— interní obvody pro omezení špičkového proudu — dodatečná proudová zpětná vazba.
Kromě toho existují PWM regulátory, které kombinují jednopólový regulátor měniče a regulátor korekce účiníku (PFC).
Příklady PWM regulátorů
Tabulka PWMC.1 – Běžné typy PWM regulátorů
| Typ čipu | popis | Maximální provozní frekvence |
| TL494 | Push-pull PWM regulátor, dva chybové zesilovače, nastavitelná doba nečinnosti, ochrana proti podpětí, výstupní stupně s otevřeným kolektorem/emitorem s bipolárním tranzistorem | 200 кГц |
| SG3525 | Push-pull PWM regulátor, zesilovač s jednou chybou, nastavitelná doba nečinnosti, ochrana proti podpětí, možnost měkkého startu, bipolární tranzistorové výstupní stupně | 400 кГц |
| TL594 | Modifikovaný analog TL494 | 300 кГц |
| UC3825, UC2825 (rodina UC1825) | Vysokorychlostní push-pull PWM regulátor, jeden chybový zesilovač, jeden komparátor, ochrana proti podpětí, možnost měkkého startu | 1 MHz |
| LM5030 | Push-pull PWM regulátor, napájecí napětí až 100 V, jeden zesilovač chyby, vstup proudové zpětné vazby, možnost měkkého startu | 1 MHz |
| MC34025, MC33025 | Vysokorychlostní push-pull PWM regulátor, zesilovač s jednou chybou, komparátor s omezením proudu, nastavitelná doba nečinnosti, ochrana proti podpětí, možnost měkkého startu | 1 MHz |